Zastosowanie zaawansowanych algorytmów sztucznej inteligencji oraz precyzyjnych siłowników pozwala nowoczesnym maszynom na fizyczną asymilację w środowisku zarezerwowanym dotychczas wyłącznie dla anatomii człowieka. Inżynieryjne konstrukcje dwunożne wykonują obecnie rygorystyczne zadania logistyczne, analizując otoczenie w czasie rzeczywistym za pomocą zaawansowanych sensorów optycznych i skanerów przestrzennych. Sprawdź ranking i wybierz najlepszy robot humanoidalny.
Ranking robotów humanoidalnych:
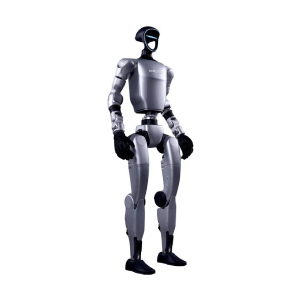
1 miejsce
UNITREE G1 Edu U6
ocena eksperta 9.5/10


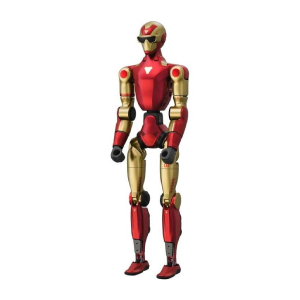
2 miejsce
UNITREE R1 Edu U6
ocena eksperta 8.5/10
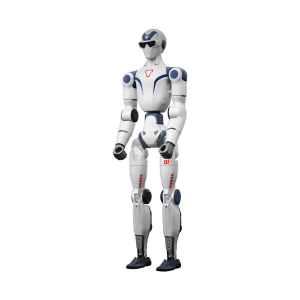
3 miejsce
UNITREE R1 Air
ocena eksperta 8.0/10
Architektura układów kinematycznych i systemy napędowe w robotyce dwunożnej
Inżynieryjna budowa maszyny kopiującej ludzką anatomię wymusza zaprojektowanie skomplikowanych układów kinematycznych. Podstawowym parametrem określającym zdolności ruchowe sprzętu jest liczba stopni swobody (DoF – Degrees of Freedom). Im wyższa wartość tego wskaźnika, tym większa elastyczność w odwzorowaniu naturalnych zgięć stawów. Złożony robot humanoidalny dysponuje zazwyczaj od 30 do ponad 50 stopniami swobody, z czego kilkanaście przypada wyłącznie na same dłonie, odpowiedzialne za mikro-manipulację narzędziami.
Ruch każdego elementu szkieletu inicjowany jest przez dedykowane napędy. Zastosowanie samych silników bezszczotkowych (BLDC) jest niewystarczające ze względu na zbyt duże prędkości obrotowe przy jednocześnie niskim momencie trzymającym. Dlatego jednostki napędowe integruje się z przekładniami harmonicznymi lub cykloidalnymi. Te wysoce precyzyjne mechanizmy redukują obroty wału, drastycznie zwielokrotniając siłę uciągu przy zachowaniu niemal zerowego luzu zwrotnego (backlash). Eliminuje to efekt drżenia kończyn podczas chwytania ciężkich ładunków. W środowiskach przemysłowych, gdzie obciążenie zmusza ramię do przenoszenia skrzyń o masie kilkudziesięciu kilogramów, implementuje się liniowe siłowniki elektrohydrauliczne.
Budowa ramy nośnej musi równoważyć skrajne siły ściskające i rozciągające powstające w trakcie biegu lub pokonywania schodów. Stosowanie ciężkiej stali jest niedopuszczalne. Szkielet odlewa się ze stopów magnezu oraz lotniczego aluminium o oznaczeniach serii 7000. Elementy najbardziej narażone na odkształcenia elastyczne wzmacnia się wklejanym włóknem węglowym. Wybierz konstrukcję o zoptymalizowanym środku ciężkości zlokalizowanym maksymalnie blisko miednicy maszyny, co radykalnie ułatwia procesorowi wyliczanie momentów bezwładności i zapobiega upadkom na śliskich powierzchniach.
Sensoryka przestrzenna i algorytmiczne mapowanie środowiska fizycznego
Nawigacja w otoczeniu pełnym dynamicznych przeszkód i ludzi zmusza układ scalony do nieprzerwanej konsumpcji ogromnych pakietów danych sensorycznych. Maszyna musi „widzieć” topografię z precyzją co do milimetra. Fundamentalnym układem orientacji jest jednostka IMU (Inertial Measurement Unit), składająca się z trójosiowych akcelerometrów, żyroskopów i magnetometrów. Przetworniki te odczytują parametry przechyłu i przyspieszenia w przestrzeni, raportując je do głównego kontrolera lotu/ruchu z częstotliwością sięgającą 1000 Hz. Opóźnienie na tym łączu prowadzi do natychmiastowej utraty balansu i zderzenia z podłożem.
Analiza wizyjna opiera się na fuzji wielu technologii pomiarowych:
- Sensory ToF (Time of Flight): Emitują impulsy światła i mierzą czas ich powrotu po odbiciu od przeszkody, budując gęstą chmurę punktów głębi 3D.
- Kamery stereoskopowe RGB: Przechwytują standardowy obraz kolorowy, z którego algorytmy sieci neuronowych (np. architektury YOLO) natychmiast wyodrębniają i klasyfikują obiekty, takie jak narzędzia, drzwi czy operatorzy maszyn.
- Moduły LiDAR 3D: Wirujące lasery uformowane w kopułach na głowie lub w klatce piersiowej mierzące dystans do ścian i maszyn w ułamkach sekund, niezależnie od warunków oświetleniowych w hali magazynowej.
Oprócz detekcji dystansu, nowoczesne manipulatory dłoni implementują sensorykę haptyczną. Powłoki polimerowe pokrywające palce maszyny zintegrowano z macierzami mikroprzełączników ciśnieniowych i tensometrów. Dzięki temu komputer główny dokładnie wie, w którym punkcie na opuszku nastąpił fizyczny styk z przedmiotem oraz z jaką siłą naciska na obudowę przenoszonego detalu. Przeanalizuj interfejsy wymiany danych w specyfikacji maszyny – najszybsze procesory wizyjne łączą się z płytą główną za pośrednictwem bardzo szerokich szyn PCIe, aby uniknąć dławienia strumienia obrazu (bottleneck).
Zarządzanie energią roboczą i termika w wieloosiowych układach mechatronicznych
Utrzymanie zasilania dla kilkudziesięciu silników operujących pod stałym obciążeniem generuje ekstremalne wyzwania w dziedzinie dystrybucji prądu stałego. Zaawansowane dwunożne jednostki zasilane są pakietami wysokoprądowymi działającymi najczęściej przy napięciach od 48V do 120V. Zastosowanie wysokiego napięcia obniża natężenie płynącego prądu, co minimalizuje zjawisko grzania się grubych wiązek kabli wewnątrz wąskich przegubów rąk i nóg.
Energia magazynowana jest w pakietach bateryjnych wbudowanych w tułów, co służy również za przeciwwagę. Podczas gwałtownych ruchów, takich jak podskok lub złapanie rzuconego ciężaru, silniki żądają natychmiastowego uderzenia amperów (peak current draw). Niewydolna chemia akumulatora spowoduje w tej samej mikrosekundzie drastyczny spadek napięcia (voltage sag), co zresetuje mikrokontrolery sterujące zasilaniem i wymusi twardy reset maszyny w locie.
Równie istotnym aspektem inżynieryjnym jest gospodarka termiczna (Thermal Management). Opór elektryczny na uzwojeniach stojana oraz tarcie w przekładniach mechanicznych emitują niepożądane ciepło. W momencie osiągnięcia krytycznych temperatur oprogramowanie zmuszone jest do aktywacji zjawiska dławienia termicznego (thermal throttling), ucinając moc mechaniczną na stawach, aby chronić magnesy neodymowe przed trwałą utratą swoich właściwości.
- Konstrukcje budżetowe opierają się na chłodzeniu pasywnym – korpusy silników z aluminium oddają ciepło do powietrza.
- Jednostki wyczynowe stosują zintegrowane układy chłodzenia cieczą (ciecz dielektryczna), wymuszając ciągły obieg chłodziwa przez bloki wodne zamontowane bezpośrednio na najciężej pracujących sterownikach nóg.
Jak wybrać najlepszy robot humanoidalny?
Inwestycja w sprzęt o ludzkiej anatomii wymusza dogłębną weryfikację dokumentacji technicznej i zestawienie jej z profilem planowanych prac w obiekcie. Zignorowanie fizycznych ograniczeń obwiedni mechanicznej skończy się zakupem drogiej ramy, która nie udźwignie docelowych ładunków. Sprawdź dokładnie procedury serwisowe narzucane przez inżynierów producenta i zdefiniuj środowisko programistyczne. Zastosuj się do poniższych wytycznych przed autoryzowaniem zakupu oprogramowania i samego żelaza:
- Zweryfikuj maksymalny udźwig manipulacyjny (Payload Capacity): Tabela specyfikacji musi precyzować udźwig dla pojedynczego ramienia w pełnym wyproście. Udźwig podawany blisko korpusu nie oddaje realnych parametrów siłowych wymaganych do odkładania paczek na odległe regały.
- Przeanalizuj środowisko programistyczne i SDK (Software Development Kit): Oprogramowanie maszyny musi oferować pełną zgodność ze standardem ROS (Robot Operating System) lub ROS2. Brak otwartych bibliotek zablokuje możliwość dopisywania własnych skryptów sztucznej inteligencji, całkowicie uzależniając Cię od zamkniętego kodu producenta.
- Sprawdź rezerwy zasilania i procedury ładowania: Wybierz sprzęt oferujący system szybkiej, sprzętowej wymiany pakietów bateryjnych (hot-swap). Czas operacyjny na jednym ogniwie zamyka się często w granicach 2 do 4 godzin ciągłej wędrówki. Konieczność wpinania maszyny na kabel do gniazda na kilkadziesiąt minut całkowicie psuje rytm procesu logistycznego.
- Zdefiniuj stopień ochrony IP (Ingress Protection): Środowisko zewnętrzne lub hale magazynowe nasycone pyłem z kartonów i wilgocią niszczą nieosłonięte układy optyczne. Maszyna pracująca na zewnątrz lub w deszczu bezwzględnie wymaga zintegrowanych uszczelek na każdym przegubie i wodoszczelnej architektury obwodów drukowanych, certyfikowanej przynajmniej normą IP65.
- Oceń procedury kalibracji i konserwacji mechanicznej: Przekładnie redukcyjne i łożyska zmuszają do regularnego uzupełniania smarów stałych. Konstrukcja zblokowana nitami podraża koszty przeglądów technicznych. Wybierz architekturę modułową, która pozwala technikom na odkręcenie uszkodzonego ramienia i wpięcie nowego segmentu w zaledwie kilka minut bezpośrednio na hali roboczej.
FAQ – najczęściej zadawane pytania
Architektura energetyczna opiera się najczęściej na gęstych pakietach ogniw litowo-jonowych (Li-Ion) lub litowo-polimerowych (Li-Po). Wymuszają one zastosowanie rygorystycznych systemów chłodzenia, aby zapobiec degradacji chemii wewnątrz ogniw pod maksymalnym obciążeniem siłowników.
Siłowniki hydrauliczne generują potężny moment obrotowy i udźwig, ale są bardzo ciężkie i wykazują dużą podatność na wycieki płynu roboczego. Silniki elektryczne z przekładniami harmonicznymi oferują z kolei doskonałą precyzję ułożenia, niższą masę własną oraz znacznie cichszą charakterystykę działania w zamkniętych przestrzeniach.
Centralny mikroprocesor analizuje tysiące zmiennych na sekundę, pobierając surowe dane z wieloosiowych żyroskopów, akcelerometrów oraz czujników nacisku zamontowanych w stopach (IMU). Układ algorytmiczny dynamicznie przelicza położenie środka ciężkości i koryguje kąty wychylenia poszczególnych stawów.
Zależnie od zaimplementowanej optyki, sprzęt radzi sobie w mroku, o ile wbudowano w niego aktywne czujniki typu LiDAR (Light Detection and Ranging) oraz kamery z matrycami podczerwieni (IR). Standardowe sensory RGB wymuszają zewnętrzne źródło światła do poprawnego mapowania topografii terenu.
Konstruktorzy stosują stopy aluminium lotniczego, tytan oraz kompozyty bazujące na włóknie węglowym. Dobór takich materiałów narzuca osiągnięcie wysokiej sztywności strukturalnej przy jednoczesnym, maksymalnym obniżeniu masy całkowitej szkieletu.
Zaimplementowane w palcach czujniki tensometryczne na bieżąco mierzą opór fizyczny ściskanego obiektu. Przekazanie tych danych do procesora całkowicie zapobiega zmiażdżeniu delikatnych przedmiotów, takich jak szkło czy płytki drukowane, podczas wykonywania precyzyjnych procedur chwytania.
Proste, motoryczne algorytmy ruchu działają lokalnie na wbudowanym na pokładzie krzemie. Rozpoznawanie mowy, zaawansowana analiza semantyczna otoczenia oraz modele językowe wymuszają najczęściej ciągłe przesyłanie pakietów danych do chmur obliczeniowych przez moduły Wi-Fi lub 5G.
Programowanie odbywa się poprzez uczenie przez wzmacnianie (reinforcement learning) w wirtualnych symulatorach fizyki. Następnie wyliczone wagi sieci neuronowej przenosi się do fizycznej maszyny, co radykalnie redukuje ryzyko fizycznego zniszczenia drogich siłowników w fazie wczesnych testów.
Robot humanoidalny opinie
Napisz nam w komentarzu lub daj znać na facebooku, co sądzisz o naszym zestawieniu 🙂
Artykuł zawiera linki afiliacyjne kierujące do oferty sklepów internetowych. Nie wpływają one na wybór produktów i ich pozycję w rankingu.