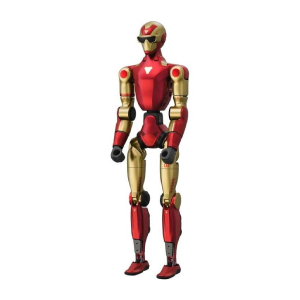
Konstrukcja UNITREE R1 Edu U6 reprezentuje cięższą i bardziej rygorystyczną gałąź inżynierii dwunożnej. Maszynę zaprojektowano do funkcjonowania w trudnych warunkach przemysłowych, co wymusiło zastosowanie znacznie grubszych profili ze stopów metali. Szkielet wzmocniono w punktach narażonych na największe przeciążenia, takich jak miednica i kolana, aby równomiernie rozkładać naprężenia podczas podnoszenia ciężkich ładunków. Ramiona robocze cechują się podwyższonym udźwigiem maksymalnym, co pozwala na swobodne manipulowanie elektronarzędziami lub przenoszenie skrzyń transportowych bezpośrednio na liniach produkcyjnych.
Platforma w wariancie Edu U6 integruje dodatkowe porty komunikacyjne i wyprowadzenia napięcia wprost na korpusie zewnętrznym. Rozwiązanie to daje możliwość podłączania zewnętrznych urządzeń pomiarowych, takich jak spektrometry czy kamery termowizyjne, które czerpią energię bezpośrednio z głównego pakietu zasilającego robota. Termika potężnych silników stabilizowana jest przez układ aktywnych radiatorów. Zapobiega to zjawisku dławienia mocy obliczeniowej przy długotrwałym wchodzeniu po schodach z obciążeniem. Odpowiednie oprogramowanie żyroskopowe przetwarza dane z jednostki IMU w ułamkach sekund, utrzymując maszynę w pełnym pionie nawet po silnym, bocznym uderzeniu.
| Liczba stopni swobody (DoF) | Około 35 niezależnych osi ruchu |
| Główny system nawigacji przestrzennej | Skaner laserowy i czujniki ultradźwiękowe |
| Materiał budowy ramy nośnej | Pogrubione stopy aluminium i magnezu |
| Główne przeznaczenie środowiskowe | Środowisko przemysłowe i akademickie |